从自动驾驶 SOTIF 到 Robot SOTIF

SCENARIOS, HUMAN-LIKE EVALUATION AND SAFETY EVIDENCE FOR MOBILE PHYSICAL AI

张玉新

自动驾驶安全联合实验室

吉林大学 & 卓驭科技

RoboSec 2026 · 首届中国具身智能安全大会 · 2026年9月 · 上海
自动驾驶安全联合实验室 吉林大学、卓驭科技

目录

  1. 01问题:为什么“没撞”仍然不够
  2. 02信号:Robot SOTIF 的标准与产业动向
  3. 03迁移:五项纪律与三条边界
  4. 04验证:场景、覆盖与安全证据链
  5. 05测评:跨本体类人化评价 HMRM × HLMB
  6. 06收束:案例闭环与开放合作

01 · COLD OPEN

没有碰撞,但它真的安全吗?

Illustrative scenario
01
开放环境电梯门开启,人群突然涌出
02
感知与预测局限反光地面 + 弱势人群运动不确定
03
任务语义压力网络延迟 + 药品配送截止时间临近

场景为工程化示例,不对应具体客户、产品或真实事故。

03

01 · PROBLEM DEFINITION

无故障、无碰撞,不等于无风险

Research framework
0 故障 + 0 碰撞 ≠ 0 风险

SOTIF 追问的是:系统按设计运行时,功能局限、触发条件与可预见误用,是否仍会产生不合理风险。

场景触发条件功能不足危险行为危害与证据

方法基础:ISO 21448 / GB/T 43267 的预期功能安全问题域;面向机器人场景的迁移为本报告研究框架。

04

02 · WHY NOW

两个信号正在汇合

Public evidence
SIGNAL 01

Robot SOTIF 进入标准化语境

机器人与机器人装备安全要求中,通用移动物理 AI 相关国家标准项目已公开进入标准化工作轨道。

项目在研 / 公开立项信号,不等于国家标准已经发布。
SIGNAL 02

移动智能基座开始跨垂类

乘用车、商用车、Robotaxi、无人物流和移动机器人,正在共享模型、硬件与数据闭环能力。

能力复用范围扩大,跨本体评价问题随之成为真实工程问题。

来源:全国标准信息公共服务平台相关项目公开信息;卓驭科技公开演讲材料与官方发布内容。

05

02 · INDUSTRY EVIDENCE

卓驭:智能一切移动

Public evidence
原生多模态基础模型模型 · 硬件 · 数据闭环 · 工程安全
乘用车
商用重卡
商用客车
Robotaxi
无人物流
移动机器人

相关垂类已量产落地或正在落地;本页不呈现客户项目与时间节点。

来源:卓驭科技《Safety Development and Practice of Mobile Physical AI System》及《智能一切移动,从此刻开始》公开材料。

06

02 · INDUSTRY EVIDENCE

基座可以共用,风险语义不能共用

Research framework
MFM · 原生多模态基础模型
Industrial HW · 多算力与多传感器
Data Loop · 挖掘、训练、评测、部署
TTE · 数据驱动产品体验
Safety Engineering · FuSa / SOTIF / AI Safety
乘用车保护驾乘者与道路使用者;关注碰撞、接管与舒适。
商用重卡增加货物完整性、制动距离与高动量风险。
末端配送保护行人、货件和公共空间通行秩序。
移动机器人增加设备、负载、本体稳定与服务交互语义。
跨垂类模型解决能力复用;Robot SOTIF 解决风险与证据;HMRM 解决外部行为标尺。

卓驭公开能力映射用于说明跨本体验证问题已经出现,不构成产品安全结论。

07

03 · WHAT TRANSFERS

值得迁移的,是五项工程纪律

Research framework
01
ODD / ODC先定义系统何时、何地、为何可以运行。
02
场景工程把开放世界转换成可描述、可生成的测试空间。
03
触发条件识别功能局限何时会转化成危险行为。
04
覆盖驱动持续寻找未知,而不是只重复已有用例。
05
Safety Case把测试、监控和人工决策组织成可审查证据。
迁移方法,不复制汽车答案。

综合 ISO 21448 场景与触发条件方法、CDV 覆盖思想及 Safety Case 工程实践。

08

03 · TRANSFER BOUNDARY

三类汽车答案不能照搬

Research framework
×

道路中心的场景本体

车道、路口、交通灯只是机器人任务空间的一部分。电梯、门禁、负载、服务对象同样是场景元素。

改为:环境 × 任务 × 用户 × 本体 × 交互对象
×

车辆特有的可控性模型

驾驶员接管不适用于所有机器人。远程协助、任务取消、原地等待、机械降级需要重新定义。

改为:可观察、可降级、可拒绝、可介入
×

只以碰撞为风险终点

过快接近、错误交付、挤占通道、损坏货件和扰乱服务,同样可能是不可接受行为。

改为:物理安全 + 任务安全 + 交互质量
09

03 · ROBOT SOTIF

从场景到危害:一条可审查的风险链

Research framework
场景电梯口、人群、老人、推车
触发条件反光、遮挡、网络延迟、时间压力
功能不足预测不足,任务效用权重过高
危险行为过快接近,避让和停顿不足
潜在危害惊扰、跌倒、碰撞或通道阻塞
缓解与证据降速、等待、介入、日志和复核
场景告诉我们风险在哪里→证据说明风险如何被控制
10

03 · LAYERED VERIFICATION

Robot SOTIF 是一棵验证树

Research framework
通用层基础模型的环境理解、任务拒绝、基本避障与安全约束。
任务层配送任务追加接近、让行、交付、负载与时限维度。
部署层医院追加电梯、门禁、病区、人群与网络条件。
继承上层覆盖地图,只增加本层特有维度
Layer 1

验证“通用移动智能”是否具备基本安全能力。

Layer 2

验证“这个任务”需要的行为和风险控制。

Layer 3

验证“这个地点”特有的边界、规则和人群。

机器人比汽车更异构,因此验证结构必须从平面覆盖变成分层继承。

来源线索:Yoav Hollander 关于 Robot SOTIF tree-like structure 的交流;AutoZYX《从 Robot SOTIF 看 CDV 的跨领域迁移》。

11

04 · THROUGH-LINE CASE

把配送任务拆成可验证场景

Illustrative scenario
医院药品配送从药房,经电梯,到病房门口
环境 Environment室内走廊、电梯、门禁、反光地面
用户 User普通行人、老人、医护、推车人员
本体 Embodiment移动底盘、药箱、制动与转向能力
通信 Communication定位质量、网络延迟、远程协助可用性
任务 Task药品时效要求与“准时完成”效用压力

本页定义覆盖维度,不等同于具体医院部署的最终 ODD/ODC。

12

04 · COVERAGE-DRIVEN VERIFICATION

覆盖不是证明没有未知,而是系统寻找未知

Research framework
Q1

已知安全

已验证的常规场景与安全行为。

Q2

未知但安全

尚未进入覆盖地图的正常空间。

Q3

已知不安全

已经发现,需要修复与验证的问题。

Q4

未知不安全

无法直接测量,只能持续发现并观察收敛。

KNOWN → UNKNOWNSAFE → UNSAFE
评估把未知变成已知:Q2 → Q1,Q4 → Q3
修复把已知不安全变成已知安全:Q3 → Q1
迭代用覆盖缺口和问题发现速率安排下一轮测试
CDV 不能“测量剩余未知风险”;它提供的是发现未知和构建可辩护论证的方法。

来源:SOTIF 四象限与 Coverage-Driven Verification 方法映射;AutoZYX,2026-06-11。

13

04 · EVIDENCE LIFECYCLE

从设计到运行时:证据必须连续

Research framework
场景设计定义变量、组合、触发条件与覆盖目标
仿真测试系统扫描边界、组合和反事实场景
场地 / 实测验证关键行为、传感器与本体约束
运行时监控识别边界、偏离、退化与人工介入条件
日志与复盘保存输入、判断、响应、时序和责任窗口
Safety Case把主张、论据和证据组织成可审查结构
不是“做过测试”,而是“每个安全主张都能找到证据”。
14

04 · AUDITABLE OUTPUT

这个案例最后应交付什么?

Illustrative scenario
覆盖地图人群密度、门状态、速度、网络、任务压力等覆盖桶。
测试记录仿真、场测与回归测试的用例、版本和结果。
运行时证据降速、等待、拒绝执行和人工介入的触发日志。
行为分布接近速度、最小距离、停顿节奏与效率偏离。

Safety Case 最小审阅包

1安全主张:面对电梯人群,机器人保持可接受的接近行为。
2论据:场景覆盖、行为阈值、运行时监控和降级策略共同控险。
3证据:测试结果、日志、行为分布、版本信息与人工复核记录。
可复盘 · 可追溯 · 可复核
15

05 · HUMAN-LIKE EVALUATION

“没撞”之外,还要判断“移动得是否合理”

Public evidence
Safety baseline场地测试与风险准则画出不可突破的安全底线。
Human-like reference自然行为数据提供接近、避让、停顿和通行节奏的参考分布。
安全是硬门槛;类人是外部标尺。二者不能互相替代。

来源:AutoZYX《从“人类”驾驶,到“类人”驾驶》;本页将车辆概念扩展到移动物理 AI 外部行为评价。

16

05 · REFERENCE VS BEHAVIOR

HMRM 是参考分布,HLMB 是被测行为

Research framework
HMRM

Human-like Mobility Reference Model

按 ODD、场景、本体和地域分层的人类 / 合理移动行为参考模型。

⇄比较行为分布
识别偏离与短板
HLMB

Human-like Mobility Behavior

被测移动智能体在通行、避让、交互和服务任务中的外部行为序列。

DFM 是 HMRM 在车辆驾驶场景中的实例化;配送机器人需要新的本体特化实例。

HMRM/HLMB 为深圳重点产业研发计划已提交材料中的研究框架,不是已发布标准或成熟测评产品。

17

05 · BODY-SPECIFIC SEMANTICS

同一组物理量,保护的不是同一对象

Research framework
SAFETY风险裕度与冲突暴露
SMOOTHNESS加速度、jerk 与姿态稳定
EFFICIENCY通行、任务完成与等待成本
乘用车
商用重卡
末端配送
移动机器人
驾乘者与道路使用者
道路使用者 + 高动量风险
行人、货件与公共空间
行人、设备与服务对象
驾乘舒适与轨迹自然
货物完整与车辆稳定
货件完整与制动平顺
负载 / 设备 / 本体稳定
交通效率与交互节奏
运输效率与能耗
时效与通道占用
任务完成与人机协同
例如同一个 jerk 指标:乘用车保护乘员舒适,重卡保护货物,配送车保护货件,机器人还要保护设备与本体稳定。
18

05 · DATA FOUNDATION

参考分布必须来自真实行为,也必须分层使用

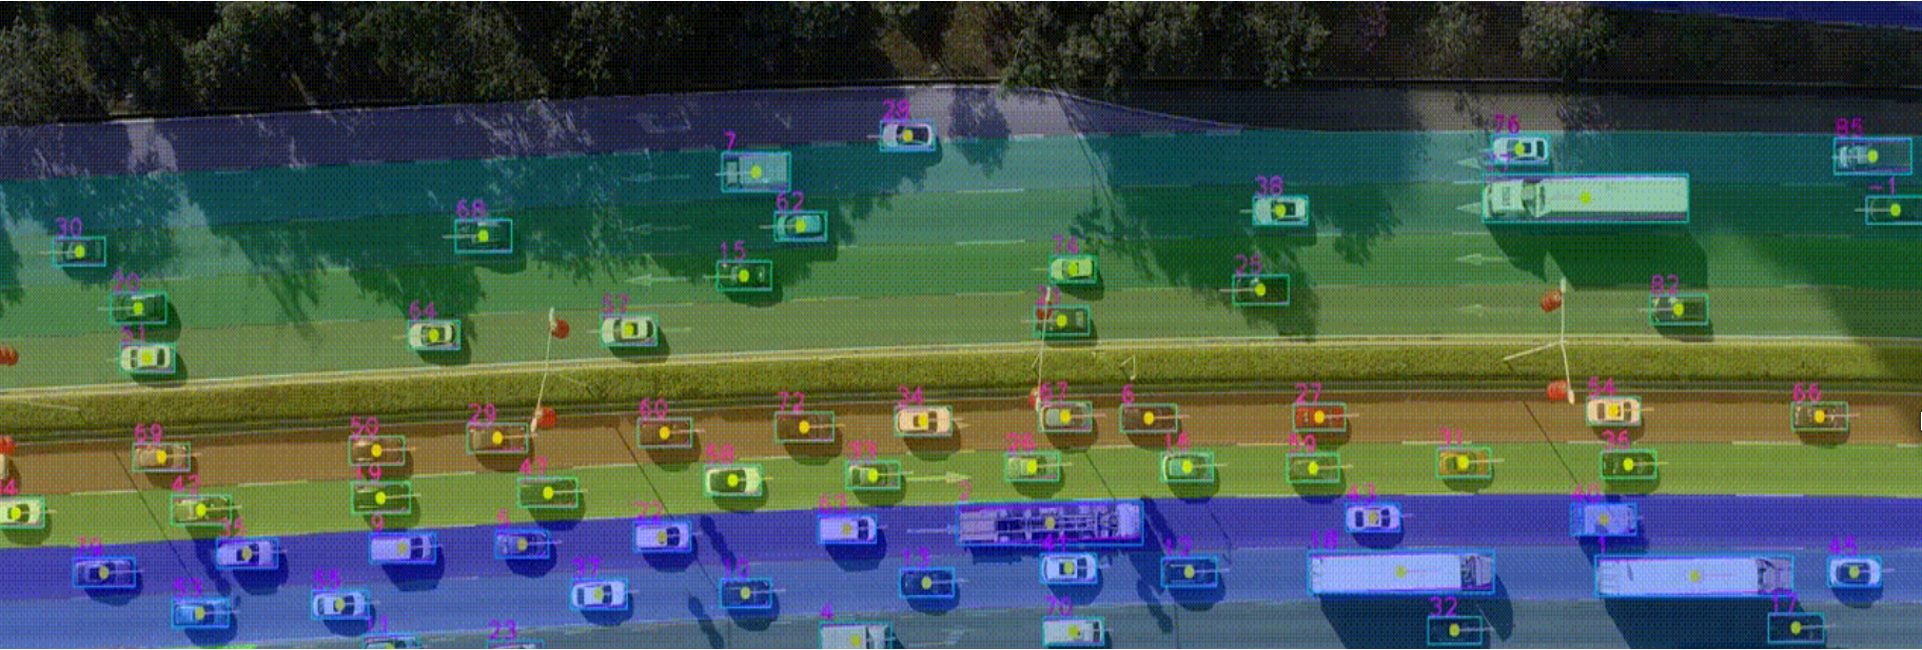
Research framework
750h+航测自然驾驶视频
10.5M+交通参与者轨迹
ODD道路 / 空间
天气 / 光照
Scenario跟驰 / 加塞
接近 / 避让
Embodiment车辆 / 配送
移动机器人
Region地域规则
文化与人群
DRIVEResearch 数据为车辆行为参考提供基础;跨本体 HMRM 仍需新数据、专家标注与第三方验证,不能从驾驶数据直接外推机器人安全。

数据口径:DRIVEResearch 750h+ 航测视频、10.5M+ 轨迹;深圳项目材料仅按已提交研究框架表述。

19

06 · CLOSE THE LOOP

回到电梯口:一次行为怎样变成一条证据链

Illustrative scenario

Before

为了准时完成任务,机器人保持较高接近速度,在老人和推车之间穿行。

结果:没有碰撞,但行为偏离可接受的安全与类人分布。

→

After

运行时监控识别人群密度和接近偏离,触发降速、等待;持续不确定时请求人工协助。

结果:风险降低过程可观察、可复盘、可证明。
1
Robot SOTIF场景 → 触发条件 → 功能不足 → 危险行为
2
CDV检查组合覆盖,持续寻找新的未知不安全区域
3
HMRM / HLMB比较接近速度、最小距离、停顿节奏和效率分布
4
Runtime + Safety Case执行降级,保存日志、版本、测试与人工复核证据
场景是坐标,覆盖是探索器,类人分布是外部标尺,Safety Case 是证据出口。
20
自动驾驶安全联合实验室背景图

感谢关注

张玉新

自动驾驶安全联合实验室

吉林大学 & 卓驭科技

微信公众号:张玉新-AutoZYX

自动驾驶安全联合实验室 吉林大学、卓驭科技

BACKUP 01 · SAFETY BOUNDARIES

FuSa、SOTIF、AI Safety 与 Cybersecurity

Public evidence

Functional Safety

硬件随机失效、软件与系统性故障所导致的风险。

典型方法:ISO 26262、诊断覆盖、故障降级与冗余。

SOTIF

无故障情况下,由功能不足、触发条件和可预见误用导致的风险。

典型方法:ISO 21448、场景、触发条件、残余风险论证。

AI Safety

数据、模型、泛化、鲁棒性、可解释性和评估方法不足。

典型方法:ISO/PAS 8800 及数据—模型—评价活动。

Cybersecurity

恶意攻击、未经授权访问、篡改和供应链安全风险。

典型方法:ISO/SAE 21434、威胁分析与风险评估。

四个域需要协同,但不能因为存在交叉就混成一个风险分类。

22

BACKUP 02 · HMRM / HLMB

候选指标与安全短板原则

Research framework

Safety

  • 最小距离 / TTC
  • 接近速度
  • 冲突暴露
  • 边界违规
  • 加速度峰值
  • 纵横向 jerk
  • 姿态稳定
  • 停顿节奏

Efficiency

  • 任务完成时间
  • 绕行与等待
  • 通道占用
  • 无效动作
Overall Level = min
(Safety, Smoothness, Efficiency)

综合结果采用短板原则:安全维度不能被更高的效率或平滑性平均抵消。

本次演讲不使用尚未完成标定的 P25–P75 重叠度、L1–L4 或 60/70/80% 阈值。
23

BACKUP 03 · CLAIM CONTROL

卓驭公开材料:本次演讲的使用边界

Public evidence
主题本次可用口径本次不作出的结论
产业定位移动物理 AI;智能一切移动不使用“全球唯一”“全场景通用”等绝对表述
垂类布局乘用车、商用重卡/客车、Robotaxi、无人物流、机器人已量产落地或正在落地不披露客户项目、版本、节点与未公开进度
技术基座原生多模态基础模型、工业硬件、数据闭环和安全工程基础不披露模型参数、私有数据规模和准出指标
安全能力汽车安全工程经验可为跨垂类验证提供基础不宣称已经解决移动物理 AI 或 Robot SOTIF
深圳项目项目已提交,可公开 HMRM/HLMB 概念不表述为已立项、已验收、已认证或成熟产品

依据:用户确认的对外边界、卓驭 2026 年公开演讲材料及深圳项目已提交状态。

24

BACKUP 04 · SOURCES & GLOSSARY

公开资料入口

Public evidence
ODD
Operational Design Domain,运行设计域。
ODC
Operational Design Condition,运行设计条件 / 边界。
CDV
Coverage-Driven Verification,覆盖驱动验证。
HMRM
Human-like Mobility Reference Model,类人移动参考模型。
HLMB
Human-like Mobility Behavior,类人移动行为。
Safety Case
以主张、论据和证据组织的结构化安全论证。
25
请横屏观看本演示采用固定 16:9 舞台。横屏后可左右滑动翻页。
已保存到浏览器